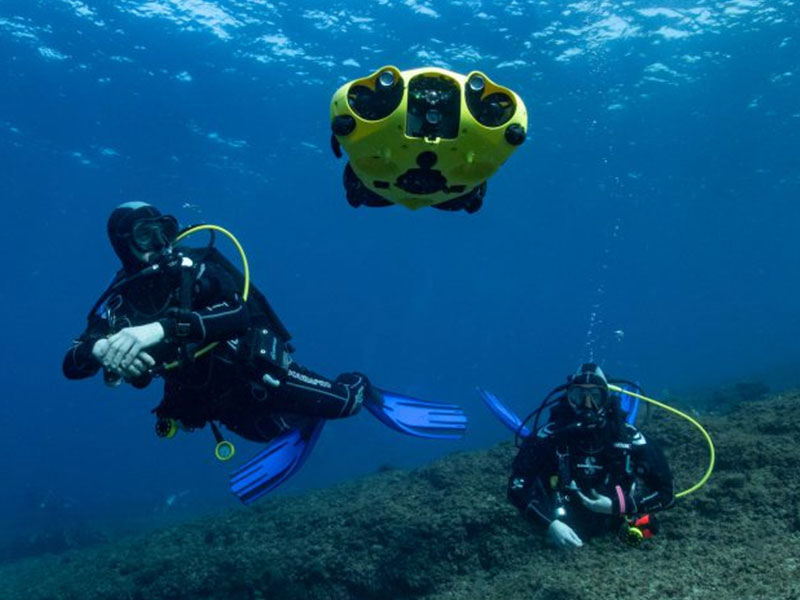
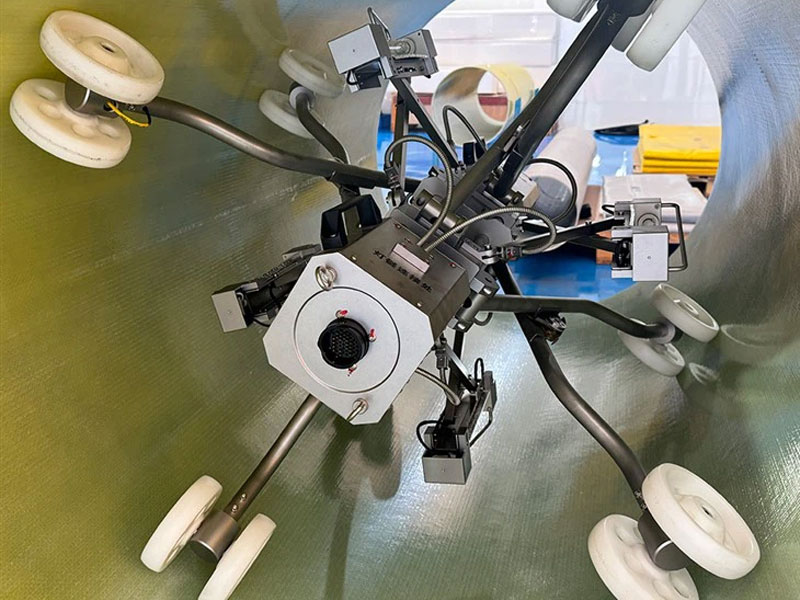
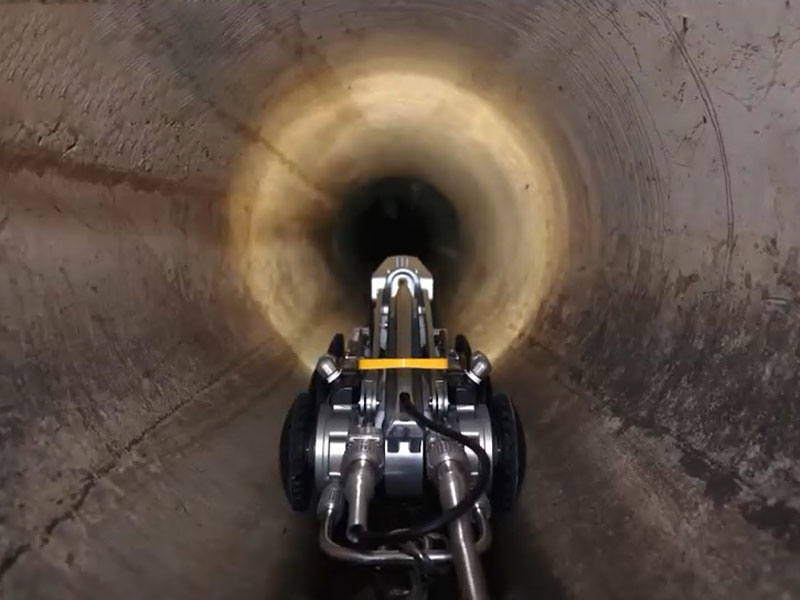
Undervannsroboter/rørledningsroboter må jobbe under vann eller i rørledninger, vertsdatamaskinen må overvåke tilstanden til roboten i sanntid og gi driftsinstruksjoner, roboten overfører videoen til vertsdatamaskinen i sanntid. På grunn av det spesielle bruksmiljøet, hvordan etablere stabil og pålitelig sanntidskommunikasjon mellom vertsdatamaskinen og roboten?
Den første kommunikasjonsmetoden som skal vurderes er CAT6A. Maksimal overføringsavstand til kabelen er bare 100 meter; signaldempingen over 100 meter er svært alvorlig. I det faktiske applikasjonsmiljøet vil de fleste scener overstige 100 meter, og overføringsavstanden kan ikke oppfylle de faktiske kravene. Og ledningen i operasjonsprosessen strekker seg konstant, utsatt for frakobling.
Optisk fiber blir ikke forstyrret av elektromagnetisk støy på grunn av overføringen, og avstanden er lang og båndbredden er høy, noe som også brukes i undervannsroboter. Den optiske fiberen må imidlertid tilpasses, er lett å bryte, har høy feilrate og er dyr.
Bredbåndsbæreren brukes til å gjøre full bruk av to-kjernes kraftlinje, og høyhastighets langdistanseoverføring kan oppnås. Hastigheten er opptil 100M, og overføringsavstanden til vanlig kraftledning kan nå 500 meter, overføringsavstanden til skjermet tvunnet par kan nå 1000 meter, og overføringsavstanden til koaksialkabel kan nå 2000 meter.
Fordelene med bredbåndsoperatør: Høy båndbredde, lang avstand, sterk skalerbarhet, fullstendig gjennomsiktig datautbredelse, stabil og pålitelig, plug and play.
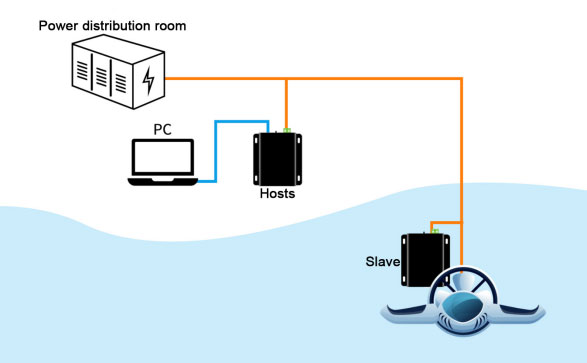
Undervannsrobot / rørledningsrobot bruker bredbåndskommunikasjon, forskjellige kabeloverføringsparametere:
| Bredbånd transportør | Vanlig kraftledning | Skjermet tvunnet par | Koaksialkabel |
| Databåndbredde | 90 Mbps | 60 Mbps | 100 millioner |
| Sendingsavstand | 500 meter | 1000 meter | 2000 meter |
| Linjehastighet | 2 kjerner | 2 kjerner | 2 kjerner |
| Konstruksjon | Enkelt | Enkelt | BCN |
Søknadsskjema:
OEM/ODM-tjeneste
Vi tilbyr profesjonell OEM og ODM service for å møte dine behov.
WhatsApp:
+86-18157343325
Kontaktdetaljer
+86-18157343325
Beliggenhet
Hurtigkobling
Produkt
Ta kontakt
Du kan kontakte meg ved å bruke dette skjemaet.